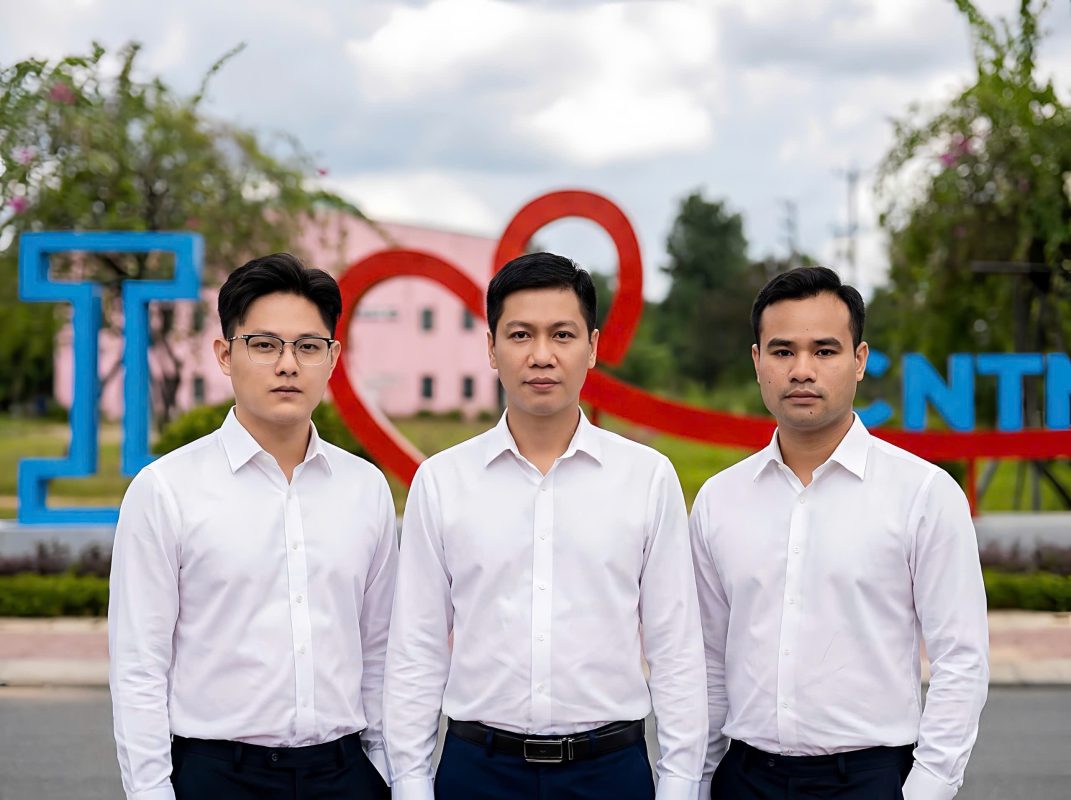
Từ những tình huống lùi xe quen thuộc trong sân trường, nhóm sinh viên gồm Trần Đức Tài, Trần Quang Mạnh và Bùi Quang Duy đã nảy ra ý tưởng xây dựng một hệ thống cảm biến lùi xe có khả năng đo khoảng cách và đưa ra cảnh báo cho người lái. Sử dụng vi điều khiển STM32 kết hợp cảm biến siêu âm, nhóm đã phát triển mô hình có thể cảnh báo bằng đèn LED, còi và màn hình LCD theo từng khoảng cách. Đằng sau sản phẩm là quá trình thử nghiệm phần cứng, xử lý nhiễu và hoàn thiện firmware, giúp các thành viên hiểu sâu hơn về lập trình nhúng và cách một hệ thống hỗ trợ lái xe hoạt động.
Mục lục
Áp dụng tình huống thực tế biến ý tưởng về hệ thống cảm biến lùi xe
Đồ án được thực hiện bởi ba thành viên Trần Đức Tài (nhóm trưởng), Trần Quang Mạnh và Bùi Quang Duy, dưới sự hướng dẫn của thầy Nguyễn Duy Hoàng. Theo chia sẻ, cả ba vốn thường ngồi gần nhau trong các buổi thực hành nên khi được giao lựa chọn đề tài, nhóm nhanh chóng thống nhất cùng triển khai dự án. Ý tưởng bắt nguồn từ những lần quan sát các bạn mới học lái xe lùi vào bãi trong sân trường. Không ít trường hợp người lái phải nhờ một người đứng phía sau hướng dẫn, liên tục nhắc khoảng cách để tránh va chạm. Từ tình huống đó, nhóm đặt câu hỏi liệu một mạch điện nhỏ có thể thay thế những lời nhắc thủ công này hay không.
Trên những dòng xe hiện đại, cảm biến lùi đã trở thành trang bị hỗ trợ quen thuộc. Tuy nhiên, nhiều xe đời cũ hoặc xe tập lái vẫn chưa có hệ thống này. Nhóm muốn tự tay xây dựng một mô hình có chức năng tương tự để tìm hiểu nguyên lý hoạt động từ bên trong, đồng thời thử sức với việc tạo ra một sản phẩm có khả năng vận hành thực tế từ những linh kiện có thể tiếp cận trong quá trình học tập. Từ định hướng đó, nhóm lựa chọn đề tài hệ thống cảm biến lùi xe, thuộc lĩnh vực hệ thống nhúng trên ô tô. Mục tiêu đặt ra là giúp người lái nhận biết khoảng cách với vật cản phía sau một cách trực quan hơn, đặc biệt hỗ trợ những người mới làm quen với việc điều khiển phương tiện.
Kết hợp cảm biến siêu âm và vi điều khiển STM32
Mô hình của nhóm sử dụng cảm biến siêu âm HY-SRF05 để liên tục đo khoảng cách phía sau xe. Dữ liệu thu được được chuyển đến bo mạch STM32 Nucleo-F411RE để xử lý, sau đó hệ thống đưa ra cảnh báo thông qua ba hình thức: đèn LED, còi và màn hình LCD. Thay vì chỉ phát tín hiệu khi phát hiện vật cản, nhóm thiết kế hệ thống thành bốn vùng cảnh báo gồm AN TOÀN – CHÚ Ý – CẢNH BÁO – DỪNG LẠI. Màn hình LCD hiển thị khoảng cách theo đơn vị centimet cùng trạng thái tương ứng, giúp người dùng dễ dàng theo dõi tình huống phía sau xe.
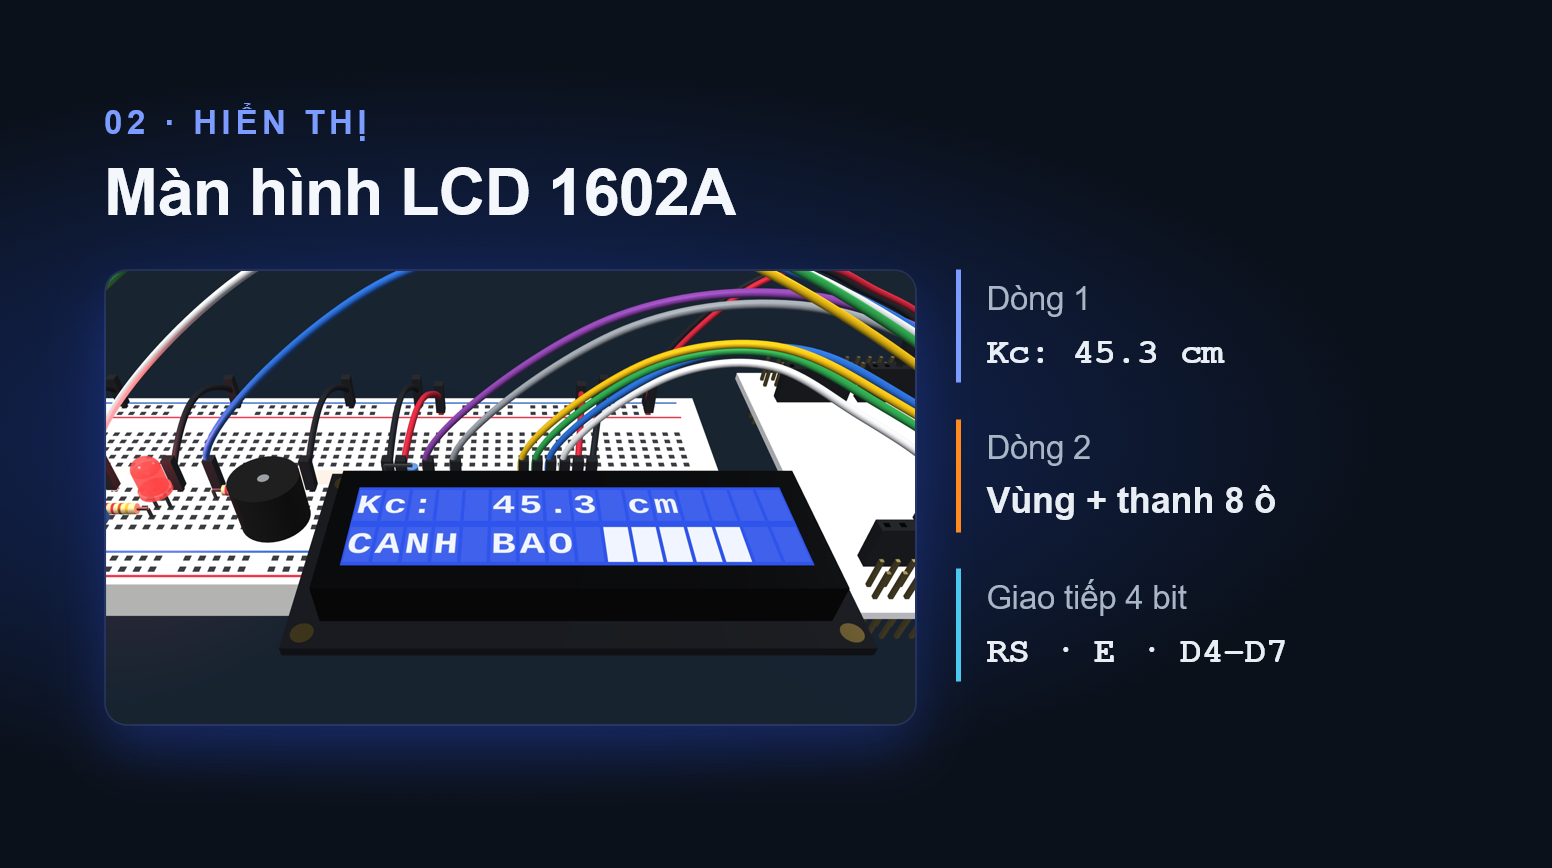
Điểm đáng chú ý nằm ở cách hệ thống thay đổi tín hiệu theo khoảng cách. Khi vật cản càng tiến gần, đèn LED nháy càng nhanh và tiếng còi phát ra với nhịp dồn dập hơn. Khi khoảng cách xuống dưới 20 cm, còi chuyển sang trạng thái kêu liên tục để nhấn mạnh mức cảnh báo cao nhất. Trong quá trình phát triển, nhóm cũng điều chỉnh thiết kế so với ý tưởng ban đầu. Ban đầu, hệ thống chỉ được dự định hoạt động theo cơ chế đơn giản: có vật cản thì phát tiếng bíp, không có vật cản thì im lặng. Tuy nhiên, sau khi thử nghiệm, các thành viên nhận thấy cách cảnh báo bật/tắt như vậy chưa giúp người lái hình dung rõ mức độ gần xa của vật cản. Vì vậy, nhóm chuyển sang chia khoảng cách thành bốn vùng và thay đổi nhịp còi theo từng mức. Một điều chỉnh khác là thay module còi ba chân bằng còi thụ động hai chân, sau đó tự tạo xung PWM ở tần số 2,7 kHz thông qua bộ định thời. Việc thay đổi này đòi hỏi nhóm phải nạp lại firmware, cấu hình timer và chỉnh sửa sơ đồ kết nối, nhưng giúp âm thanh cảnh báo to và rõ hơn.
Quá trình lắp ráp và hoàn thiện hệ thống cảm biến lùi xe
Để hoàn thiện sản phẩm, nhóm vận dụng kiến thức lập trình vi điều khiển STM32 bằng ngôn ngữ C, sử dụng STM32CubeMX để cấu hình chân và thư viện HAL. Bên cạnh đó, các thành viên còn áp dụng nguyên lý đo khoảng cách bằng sóng siêu âm, giao tiếp LCD 4 bit, điều khiển còi bằng PWM thông qua timer và gửi dữ liệu lên máy tính qua cổng COM ảo để theo dõi. Nhóm lựa chọn STM32 thay vì Arduino vì muốn tiếp cận sâu hơn với phần cứng, phù hợp với định hướng tìm hiểu hệ thống nhúng trên ô tô. Trong một số công đoạn, các thành viên chủ động sử dụng những phương pháp đòi hỏi sự tìm hiểu kỹ hơn, chẳng hạn dùng bộ đếm chu kỳ DWT để đo thời gian với độ chính xác đến micro giây hoặc sử dụng số nguyên thay cho số thực nhằm tối ưu quá trình xử lý.
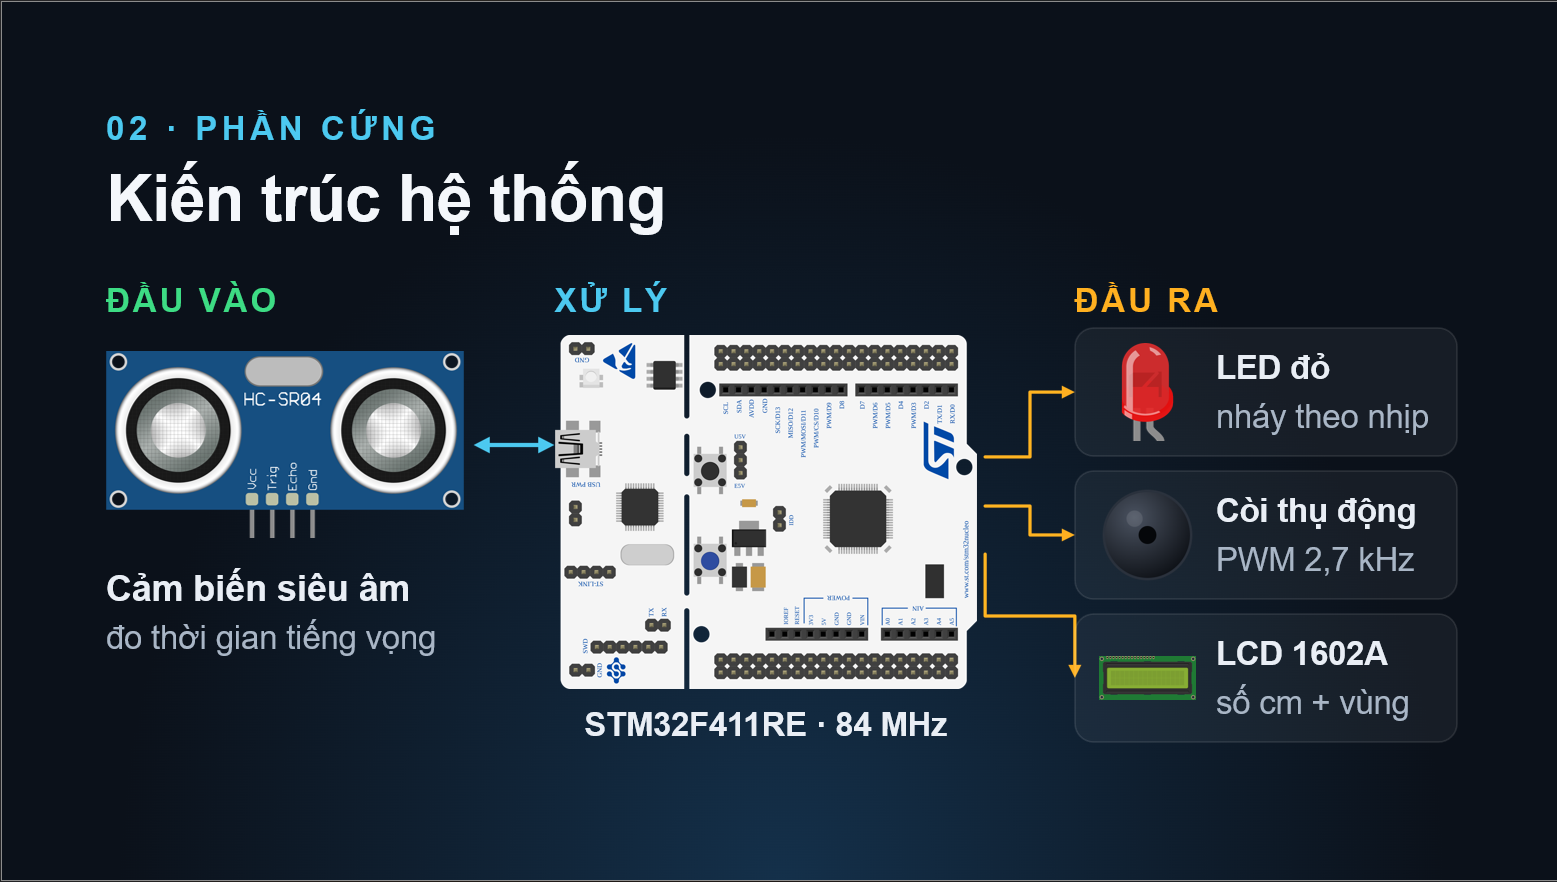
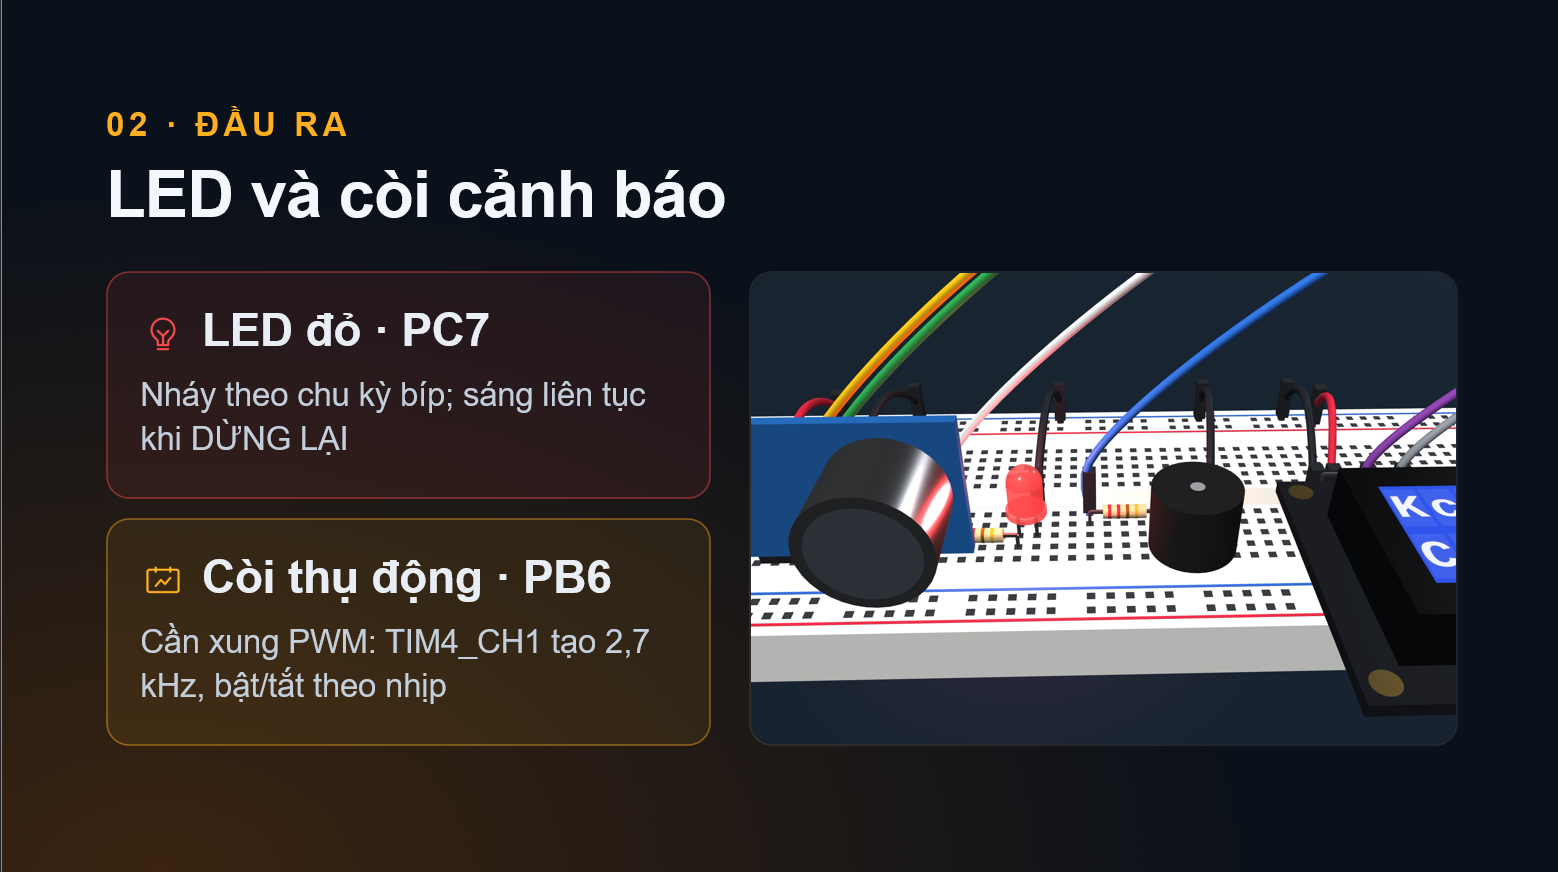
Tuy nhiên, quá trình triển khai không phải lúc nào cũng diễn ra thuận lợi. Theo nhóm, khó khăn lớn nhất nằm ở việc đấu nối phần cứng và xử lý những kết quả đo không ổn định. Có thời điểm màn hình LCD chỉ hiển thị một hàng ô vuông đen; có lúc khoảng cách đang ở mức 50 cm lại bất ngờ tăng lên hơn một mét rồi trở về giá trị ban đầu. Sau nhiều giờ kiểm tra, nhóm phát hiện nguyên nhân của một lỗi nằm ở đường ray nguồn trên breadboard bị đứt giữa chừng. Để khắc phục, các thành viên phải ngắt nguồn, kiểm tra từng dây kết nối và sử dụng đồng hồ vạn năng để đo thông mạch. Với tình trạng số đo khoảng cách thay đổi bất thường, nhóm bổ sung bộ lọc trung vị: lấy ba kết quả đo gần nhất và chọn giá trị nằm giữa. Nhờ đó, một lần đo sai không còn khiến tín hiệu cảnh báo thay đổi đột ngột.
Những sự cố này cũng giúp nhóm nhận ra tầm quan trọng của việc ghi chép và hệ thống hóa quá trình xử lý lỗi. Bùi Quang Duy đã xây dựng bảng ghi lại mối liên hệ giữa các trường hợp đấu dây sai và hiện tượng tương ứng, giúp các thành viên dễ dàng đối chiếu khi gặp vấn đề tương tự. Sau quá trình thử nghiệm, nhóm quyết định đóng gói toàn bộ mạch vào một hộp gọn gàng thay vì để các linh kiện và dây nối lộ trên bàn. Sự thay đổi này giúp mô hình có hình thức hoàn thiện hơn, thuận tiện cho việc trình bày và giới thiệu sản phẩm.
Tối ưu nhịp cảnh báo để người lái dễ nhận biết khoảng cách
Trong toàn bộ đồ án, phần khiến nhóm tâm đắc nhất là cách thiết kế nhịp còi cảnh báo. Theo nhóm, đây là tín hiệu mà người lái có thể cảm nhận trực tiếp và nhanh chóng nhất khi quan sát phía sau xe không thuận tiện. Cụ thể, khi khoảng cách giảm từ 1 m xuống còn 20 cm, chu kỳ phát tiếng bíp được điều chỉnh giảm dần từ 0,8 giây xuống 0,15 giây. Như vậy, người lái có thể nhận biết vật cản đang tiến lại gần thông qua sự thay đổi liên tục của âm thanh, thay vì phải liên tục nhìn vào màn hình để kiểm tra con số. Một yêu cầu kỹ thuật quan trọng là hệ thống vẫn phải tiếp tục đo khoảng cách và cập nhật thông tin hiển thị trong lúc còi đang phát tín hiệu. Nhóm thiết kế chương trình để các hoạt động này diễn ra liên tục, không phải dừng chờ từng thao tác hoàn tất.
Để kiểm tra độ mượt của cảnh báo, các thành viên thử đưa tay lại gần cảm biến từng chút một và lắng nghe sự thay đổi của nhịp bíp. Nhóm phải điều chỉnh nhiều lần để tín hiệu chuyển đổi hợp lý, tránh tình trạng âm thanh bị giật cục hoặc phản hồi chậm. Ngoài ra, dấu ấn riêng của sản phẩm còn nằm ở việc tách phần logic cảnh báo khỏi phần cứng. Đoạn mã xử lý này có thể được sử dụng lại trên một trang mô phỏng lùi xe ảo trên máy tính. Nhờ đó, nhóm có thể thử nghiệm các ngưỡng cảnh báo và theo dõi nhịp còi trên laptop trước khi nạp chương trình xuống mạch thật. Việc kết hợp mô phỏng và phần cứng cũng tạo nên một trải nghiệm đáng nhớ trong quá trình thực hiện. Nhóm chia sẻ rằng khoảnh khắc chiếc xe ảo và mô hình thật phát ra tín hiệu cùng một nhịp là một trong những kết quả khiến cả ba cảm thấy hào hứng nhất.
Nhận góp ý để hướng đến một hệ thống ổn định và đáng tin cậy hơn
Sau khi hoàn thành, nhóm đánh giá sản phẩm đã đáp ứng mục tiêu ban đầu và có thêm một số chức năng so với dự kiến. Hệ thống có thể thực hiện phép đo mỗi 60 ms, lọc nhiễu, phân chia bốn vùng cảnh báo, đồng thời hiển thị và phát tín hiệu qua cả đèn LED, còi và màn hình LCD. Dữ liệu đo cũng có thể được gửi lên máy tính để theo dõi. Mô hình hoạt động ổn định trong khoảng cách từ vài centimet đến hơn một mét, phản hồi gần như tức thì khi có vật cản tiến lại gần. Từ những linh kiện và dây nối ban đầu còn khá rời rạc, nhóm đã hoàn thiện được một thiết bị có cấu trúc gọn gàng và có thể trình diễn chức năng thực tế.
Tuy nhiên, trong quá trình đánh giá sản phẩm, thầy Nguyễn Duy Hoàng cũng đưa ra một số góp ý để nhóm nhìn nhận rõ hơn những hạn chế còn tồn tại. Chẳng hạn, tốc độ âm thanh có thể thay đổi theo nhiệt độ, khiến kết quả đo có sai lệch khi điều kiện môi trường thay đổi. Khi vật cản nằm gần mốc 50 cm, thông tin trên màn hình đôi lúc chuyển qua lại giữa hai vùng cảnh báo. Ngoài ra, một đoạn chờ tín hiệu phản hồi trong chương trình vẫn có thể khiến vi điều khiển tạm thời bị dừng trong vài chục mili giây. Những nhận xét này giúp nhóm nhận ra rằng việc mô hình chạy được chưa đồng nghĩa với việc sản phẩm đã hoàn thiện. Một hệ thống hướng đến người dùng cần được kiểm tra trong nhiều điều kiện khác nhau, đảm bảo khả năng phản hồi ổn định và hạn chế những tình huống có thể gây nhầm lẫn. Nhóm chia sẻ rằng ban đầu các thành viên khá tự tin khi mạch đã hoạt động, nhưng sau khi tiếp nhận góp ý, mọi người hiểu rằng cần quan tâm nhiều hơn đến những trường hợp ở ranh giới giữa các mức cảnh báo. Bài học lớn nhất được rút ra là: chạy được mới chỉ là bước đầu, chạy ổn định và đáng tin cậy mới là đích đến.
Sau đồ án, cả ba thành viên đều nhận thấy bản thân tiến bộ hơn về kiến thức lập trình nhúng, đặc biệt là cách sử dụng timer, PWM, đọc datasheet và xử lý lỗi theo từng bước. Việc trực tiếp lắp ráp, kiểm tra mạch bằng đồng hồ vạn năng cũng giúp các thành viên tự tin hơn khi làm việc với phần cứng. Nếu có thêm thời gian và nguồn lực, nhóm mong muốn tiếp tục cải thiện sản phẩm theo một số hướng cụ thể. Trước hết, các thành viên dự định bổ sung cảm biến nhiệt độ để bù sai số do tốc độ âm thanh thay đổi theo môi trường. Bên cạnh đó, nhóm muốn lắp thêm từ ba đến bốn cảm biến để có thể quét nhiều vị trí phía sau xe, bao gồm góc trái, chính giữa và góc phải. Một số nâng cấp khác cũng được đặt ra như hiển thị khoảng cách trên điện thoại thông qua kết nối Bluetooth, thay màn hình LCD hiện tại bằng loại sử dụng giao tiếp I2C nhằm giảm số lượng dây kết nối và sử dụng transistor để tăng công suất còi cảnh báo. Về khả năng ứng dụng, nhóm mong muốn có cơ hội thử nghiệm mô hình trên xe tập lái của trường. Đây là định hướng gắn trực tiếp với ý tưởng ban đầu: hỗ trợ người mới học lái tự tin hơn khi lùi xe vào những vị trí hẹp. Dù sản phẩm vẫn cần được tiếp tục hoàn thiện và kiểm chứng trước khi đưa vào sử dụng thực tế, mong muốn phát triển mô hình cho thấy các thành viên đã nghĩ đến giá trị ứng dụng của kiến thức chuyên ngành ngoài phạm vi bài tập trên lớp.
Đồ án cảm biến lùi xe là kết quả của quá trình kết hợp kiến thức lập trình, điện tử và tư duy xử lý vấn đề của ba thành viên Trần Đức Tài, Trần Quang Mạnh và Bùi Quang Duy. Mỗi người đảm nhận một phần công việc riêng: Đức Tài phụ trách ý tưởng, lựa chọn linh kiện và firmware STM32; Quang Mạnh tập trung vào đấu nối, kiểm tra phần cứng và đóng gói mạch; Quang Duy phụ trách sơ đồ kết nối, tài liệu hướng dẫn, slide, video và trang mô phỏng trên máy tính. Dù có sự phân chia nhiệm vụ, các thành viên vẫn thường xuyên hỗ trợ công việc của nhau. Những buổi cùng ngồi kiểm tra code, đo mạch và ghi lại từng phương án xử lý lỗi đã giúp nhóm hiểu rõ hơn sản phẩm cũng như gắn kết hơn trong quá trình thực hiện. Từ một ý tưởng xuất phát từ tình huống lùi xe trong sân trường, nhóm đã xây dựng được mô hình cảm biến có khả năng đo khoảng cách và đưa ra cảnh báo theo nhiều mức độ. Quan trọng hơn, quá trình này giúp các thành viên hiểu rằng để tạo nên một sản phẩm nhúng hoạt động hiệu quả, người thực hiện cần kết hợp kiến thức chuyên môn với sự kiên trì, khả năng kiểm tra và tinh thần sẵn sàng cải tiến. Chúc nhóm tiếp tục phát huy tinh thần chủ động, tích lũy thêm kinh nghiệm thực hành và phát triển mô hình cảm biến lùi xe theo những định hướng đã đề ra trên hành trình học tập tại FPT Jetking
Huyền Tomato – Phòng Hợp tác doanh nghiệp